仿真训练中
雏步
双足机器人
雏步是我正在做的双足机器人。当前在 MuJoCo 中训练步态,用参考动作引导抬脚和落脚,再用强化学习改善行走时的平衡。
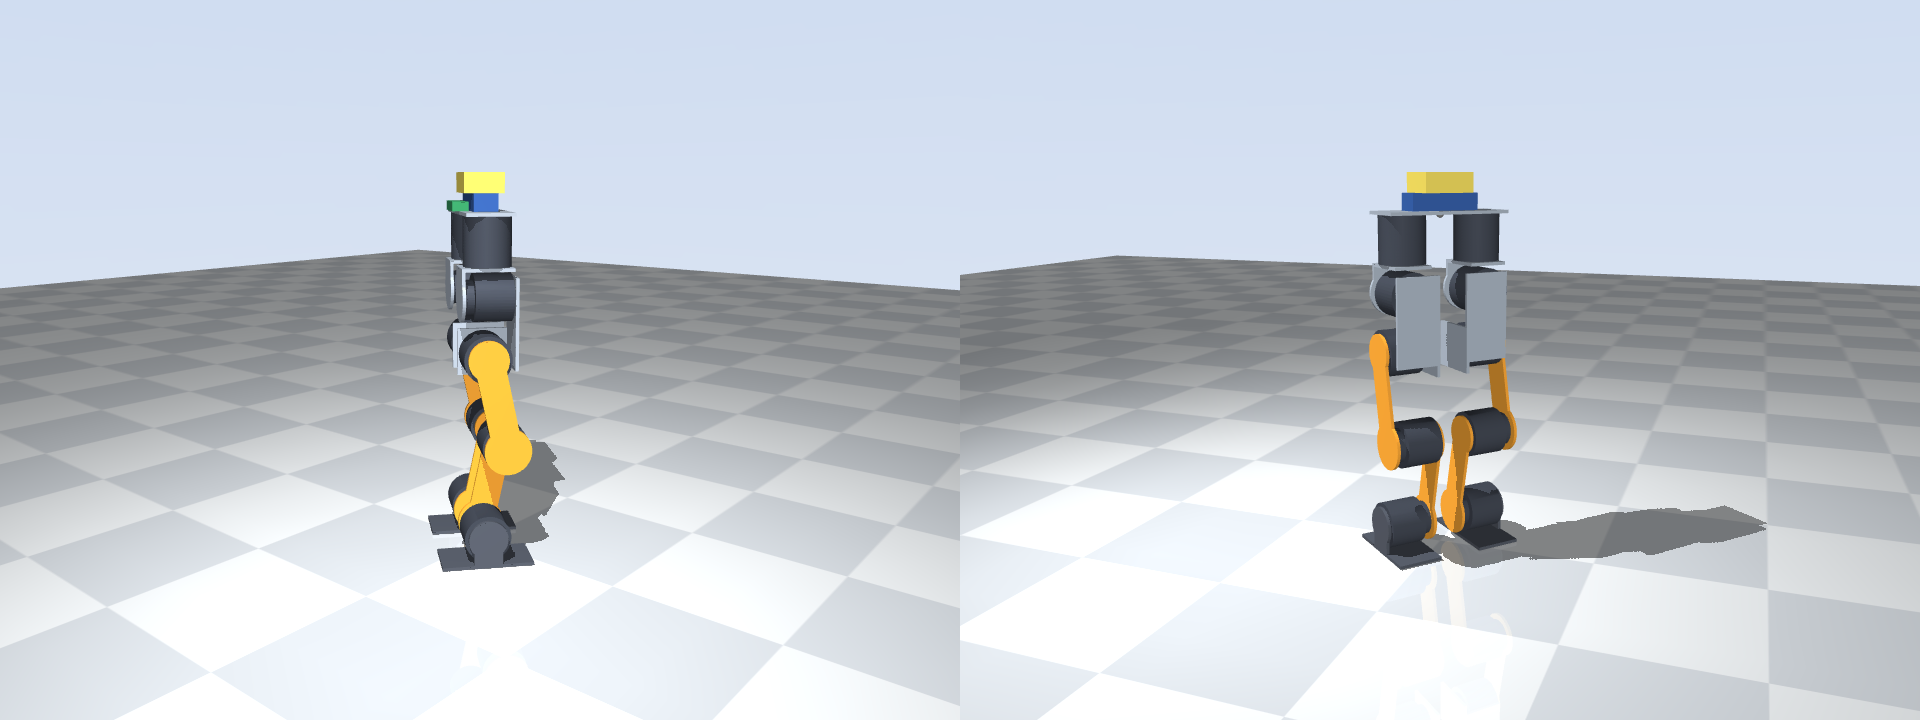
- 整机关节
- 10 个
- 策略更新间隔
- 20 ms
- 仿真环境
- MuJoCo
机械与驱动
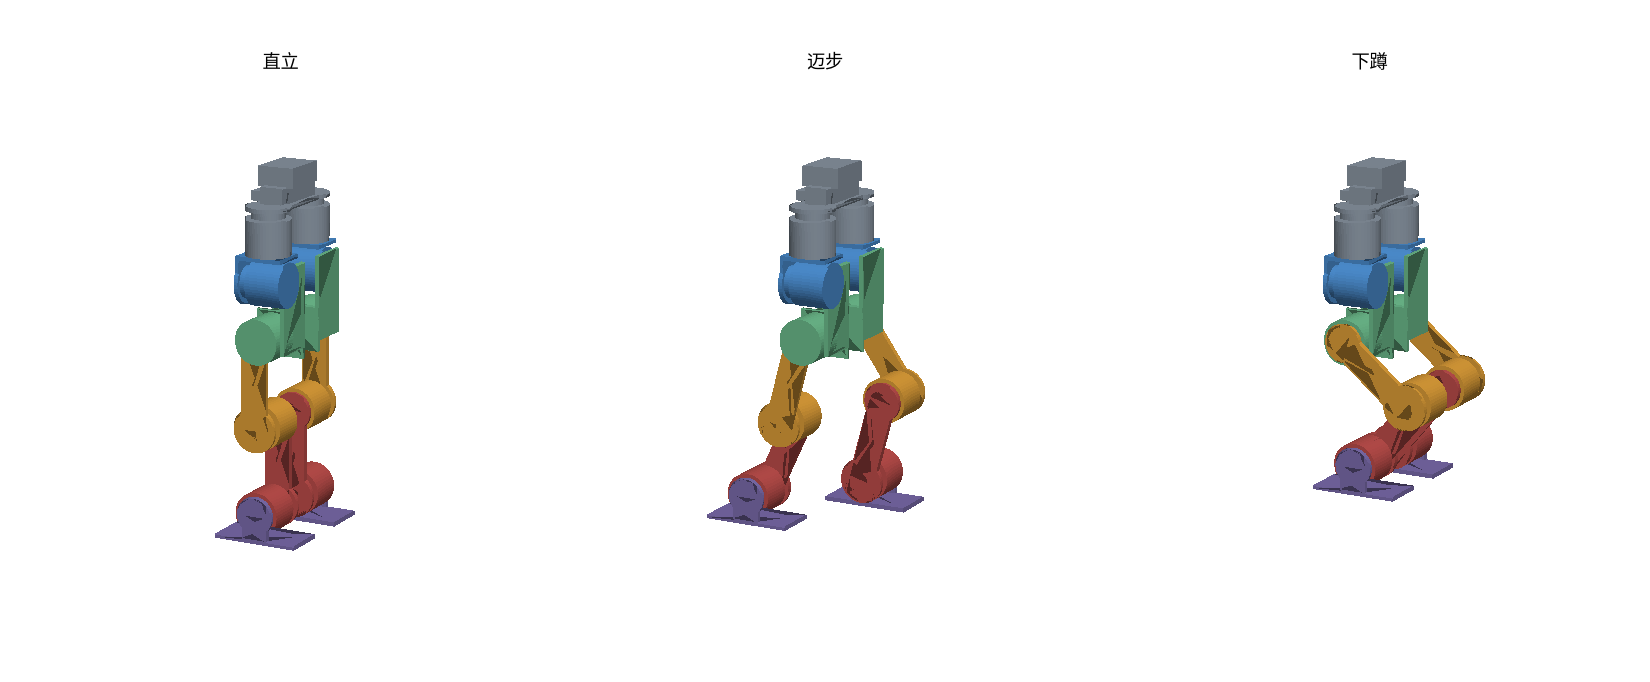
步态训练
参考步态
用步态节拍与参考轨迹约束摆腿、抬脚和落脚,让策略有一套可以跟随的动作。
强化学习
用 PPO 优化控制策略。策略每 20 毫秒给出 10 个关节的目标角度偏移,训练时考虑平衡、滑脚和落地冲击。
当前进度
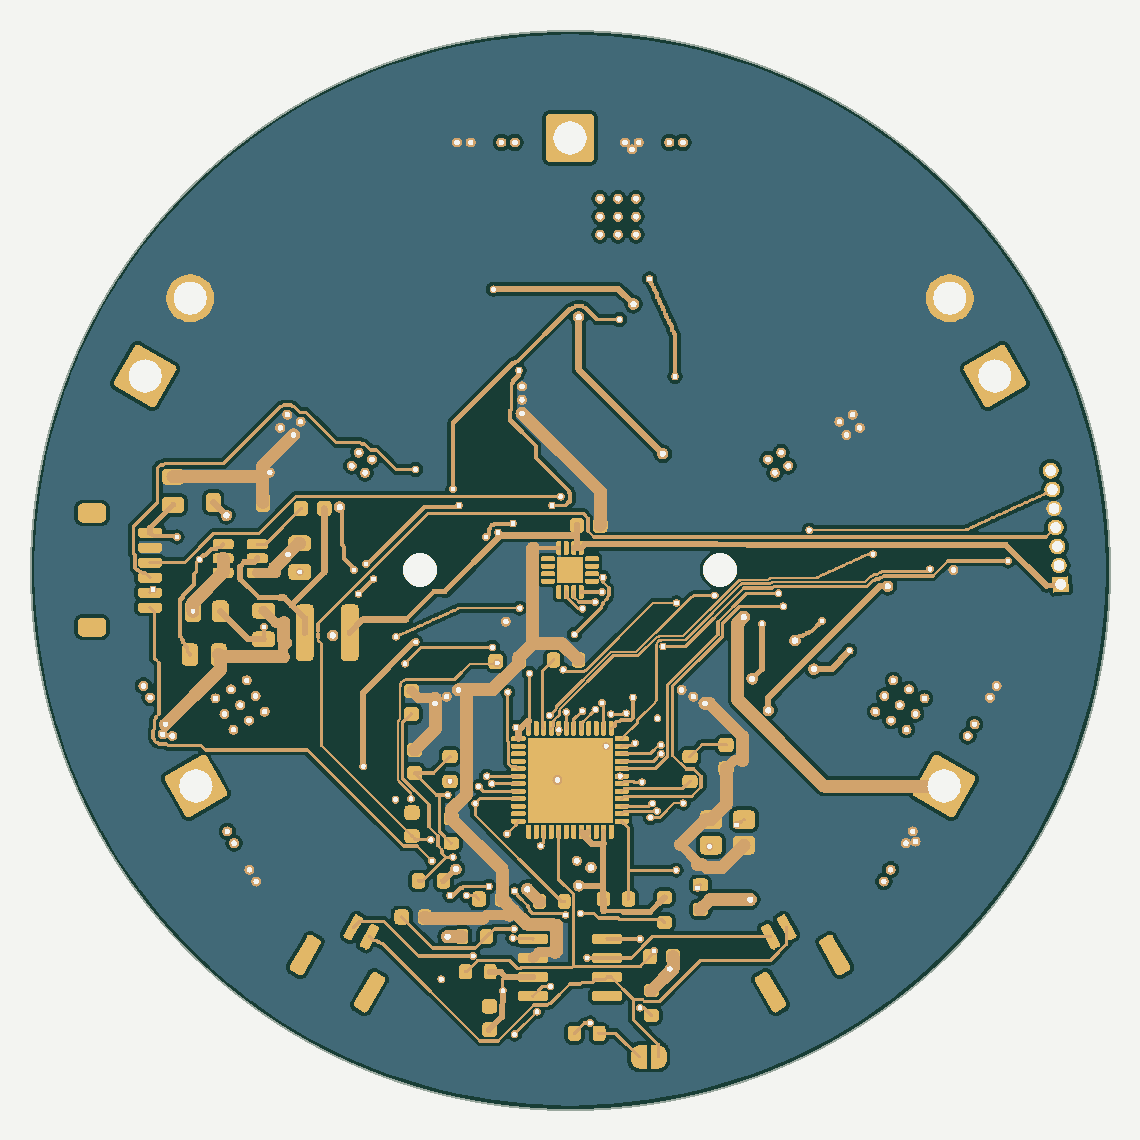
已完成机械布局建模、关节驱动板的原理图和 PCB 布局,并整理了物料清单。每条腿有三个髋部关节,以及膝关节和踝关节。
目前在做仿真训练和动作检查。实物装配与真机测试是后续阶段。